Der Servoausgang eine RC Empfängers stellt zwar alle Informationen bereit, die zur Steuerung eines L298N oder IBT-4 Motortreibers benötigt werden, aber das Signal muss in geeigneter Weise ausgewertet und neu kodiert werden, da die Ansteuerungslogik des Motortreibers grundsätzlich anders ist als die eines RC Servos.
Diese Aufgabe kann der RCRX2Bridge II Baustein übernehmen. Es handelt sich dabei um eine Ein-Chip-Lösung, die jeweils einen Kanal auswertet und damit einen Motor der L296 Brücke oder einen IBT-4 Motortreiber ansteuert. Hierbei setzt der Baustein ein Standard-PWM- Signal für analoge Servos mit einer Impulslänge zwischen 1.000 µs – 2.000 µs und 1.500 µs für die Neutralstellung voraus, das sich ca. alle 20 ms wiederholt.
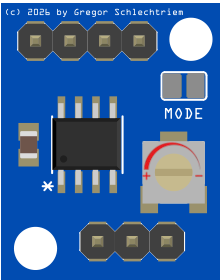 Mit der neuen Version des Bausteins wird die Breite des Bereichs indem der Motor nicht angesteuert wird, die Hysterese, über einen Trimmer auf der Leiterplatte einstellbar (s. Bild). Damit können nun auch einfachere Fernsteuerempfänger, bei denen die Impulsbreiten auch in der Neutralstellung um mehr als 5 µs (bis maximal 100 µs (Trimmer ganz links)) schwanken, unterstützt werden.
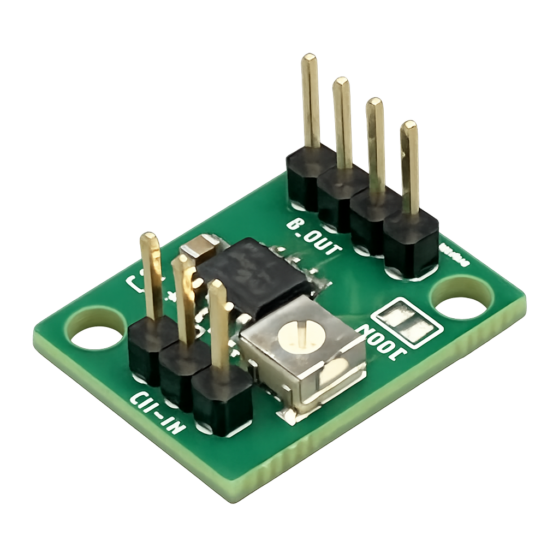
Die Schaltung ist sehr einfach und das Breakout-Board ist bereits mit allen SMD-Bauteilen bestückt, so dass nur noch die Stiftleisten zu bestücken sind. Die Baugruppe ist sowohl elektrisch als auch mechanisch rückwärtskompatibel zur ersten Version der RCRX2Bridge.
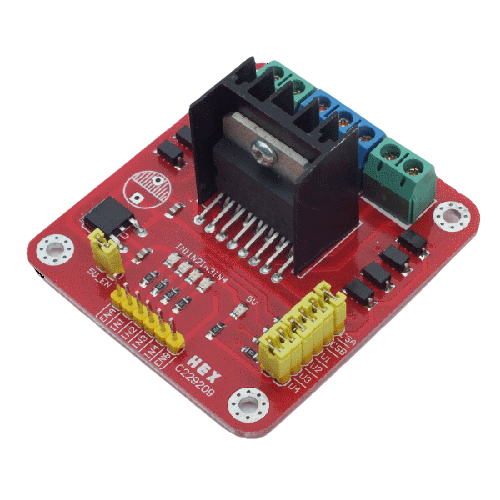
RCRX2Bridge II unterstützt auch weiterhin die zwei gängigen, aber unterschiedlichen Ansteuerungen von L298N Brücken: Modelle mit 2/4 Phasen und Modelle mit zwei Logik- und einen Speed-Eingang sowie zusätzlich den IBT-4 Motortreiber.
Ansteuerung von Brücken mit zwei Eingängen
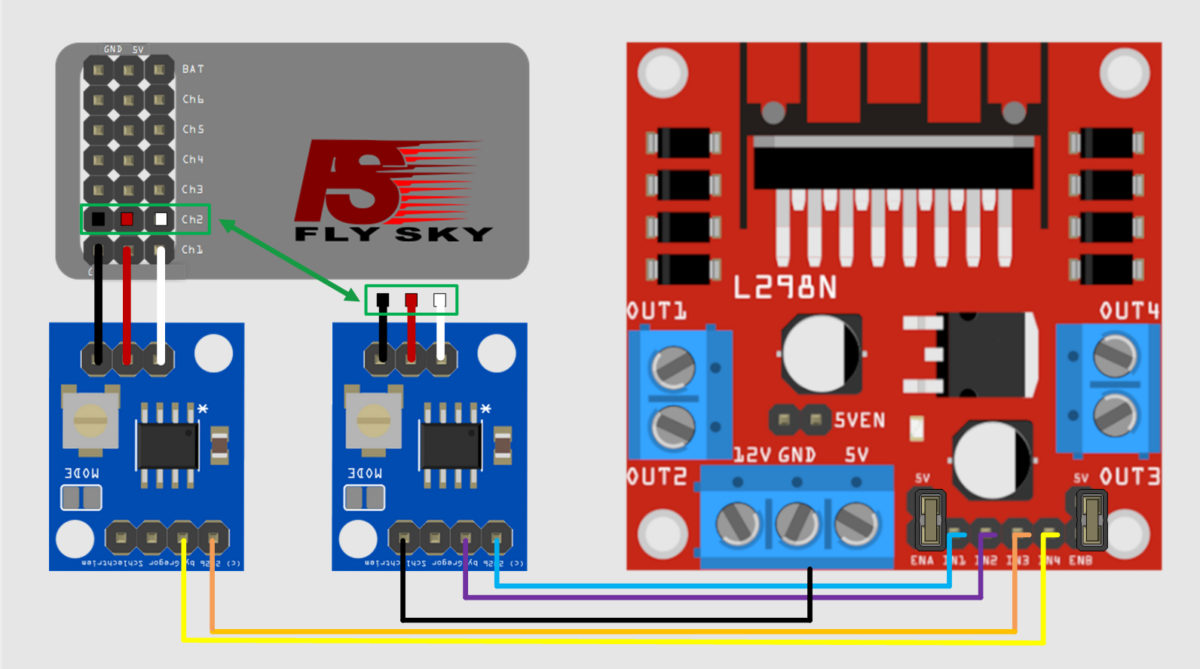
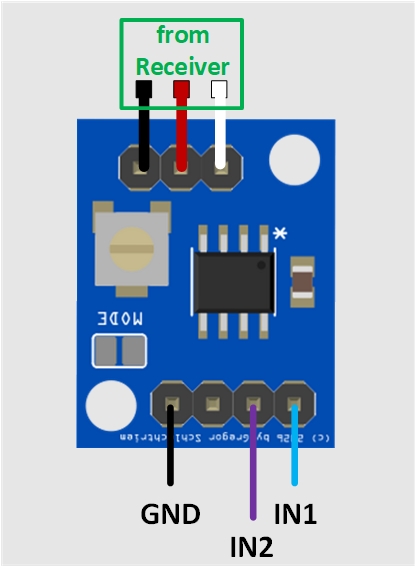
Der RCRX2Bridge II Baustein wird eingangsseitig, wie im Beitragsbild dargestellt, mit dem Empfänger verbunden. Die Eingangspins des Motortreibers IN1 und IN2 werden, wie im Beitragsbild gezeigt, mit den Ausgangspins des Breakout-Boards verbunden. Soll noch ein zweiter Motor angesteuert werden, dann ist dazu ein zweiter RCRX2Bridge II -Baustein erforderlich.
Ansteuerung von Brücken mit drei Eingängen
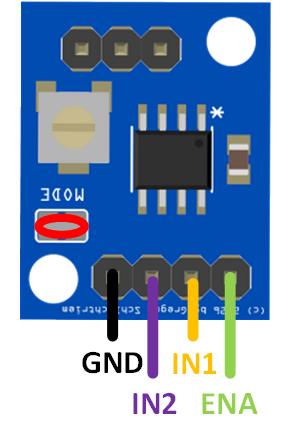 Für diesen Anwendungsfall wird der RCRX2Bridge II Baustein durch eine Lötbrücke bei „MODE“ für die geänderte Logik konfiguriert und dann auch in diesem Fall eingangsseitig, wie im Beitragsbild dargestellt, mit dem Empfänger verbunden.
Die Eingangspins des Motortreibers ENA, IN1 und IN2 werden wie im Bild rechts gezeigt, mit den Ausgangspins des Breakout-Boards verbunden. Soll noch ein zweiter Motor angesteuert werden, dann ist dazu auch hier ein zweiter RCRX2Bridge II -Baustein erforderlich.
Ansteuerung des IBT-4 Motortreibers
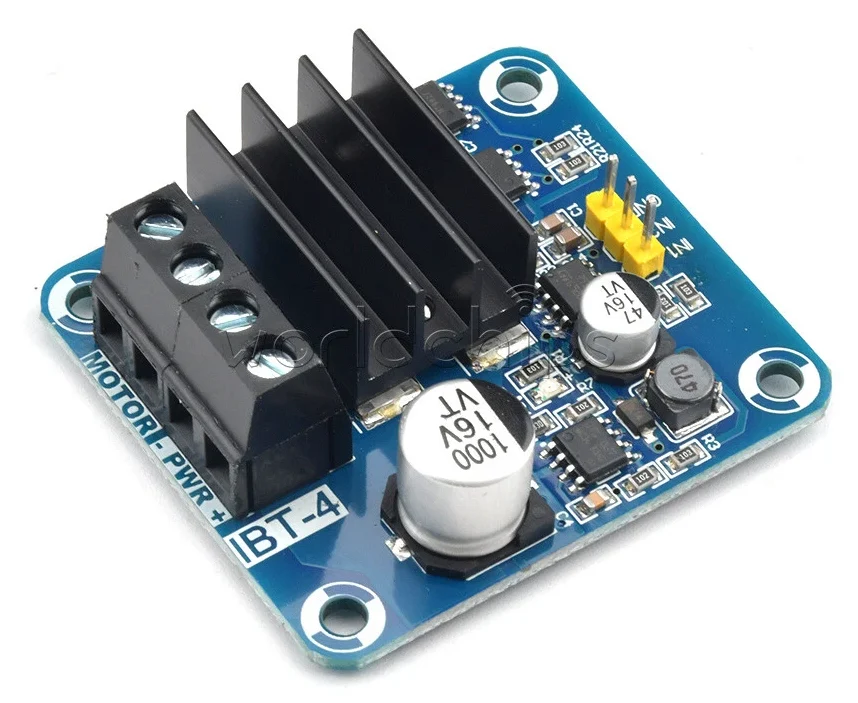
Der IBT-4 Motortreiber wird über die zwei Eingänge IN1 und IN2 gesteuert. Die benötigten Signale entsprechen der Brücke mit zwei Eingängen und die Lötbrücke oder eine weitere Anpassung ist nicht erforderlich (s.o.).
Die benötigten Verbindungen sind im folgenden Schema dargestellt:
Der Bausatz für das Breakout-Board mit dem RCRX2Bridge II Controller ist im Shop erhältlich.